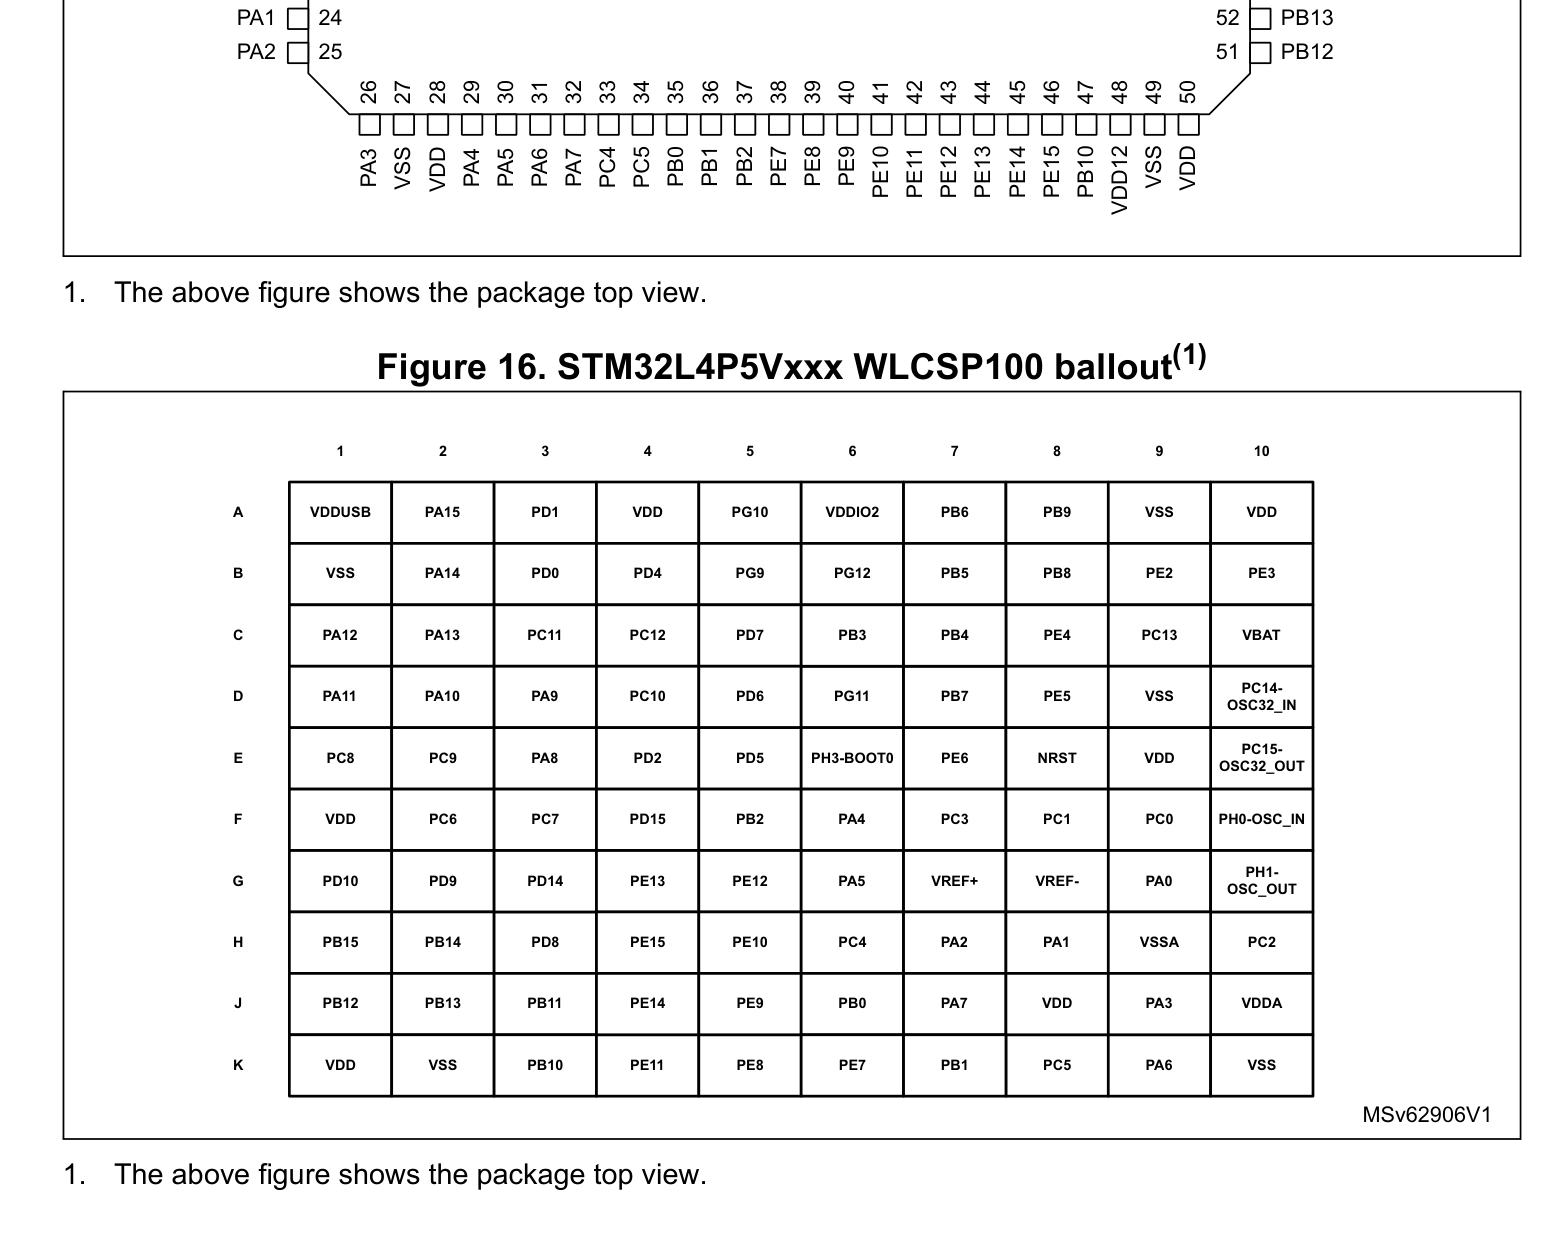
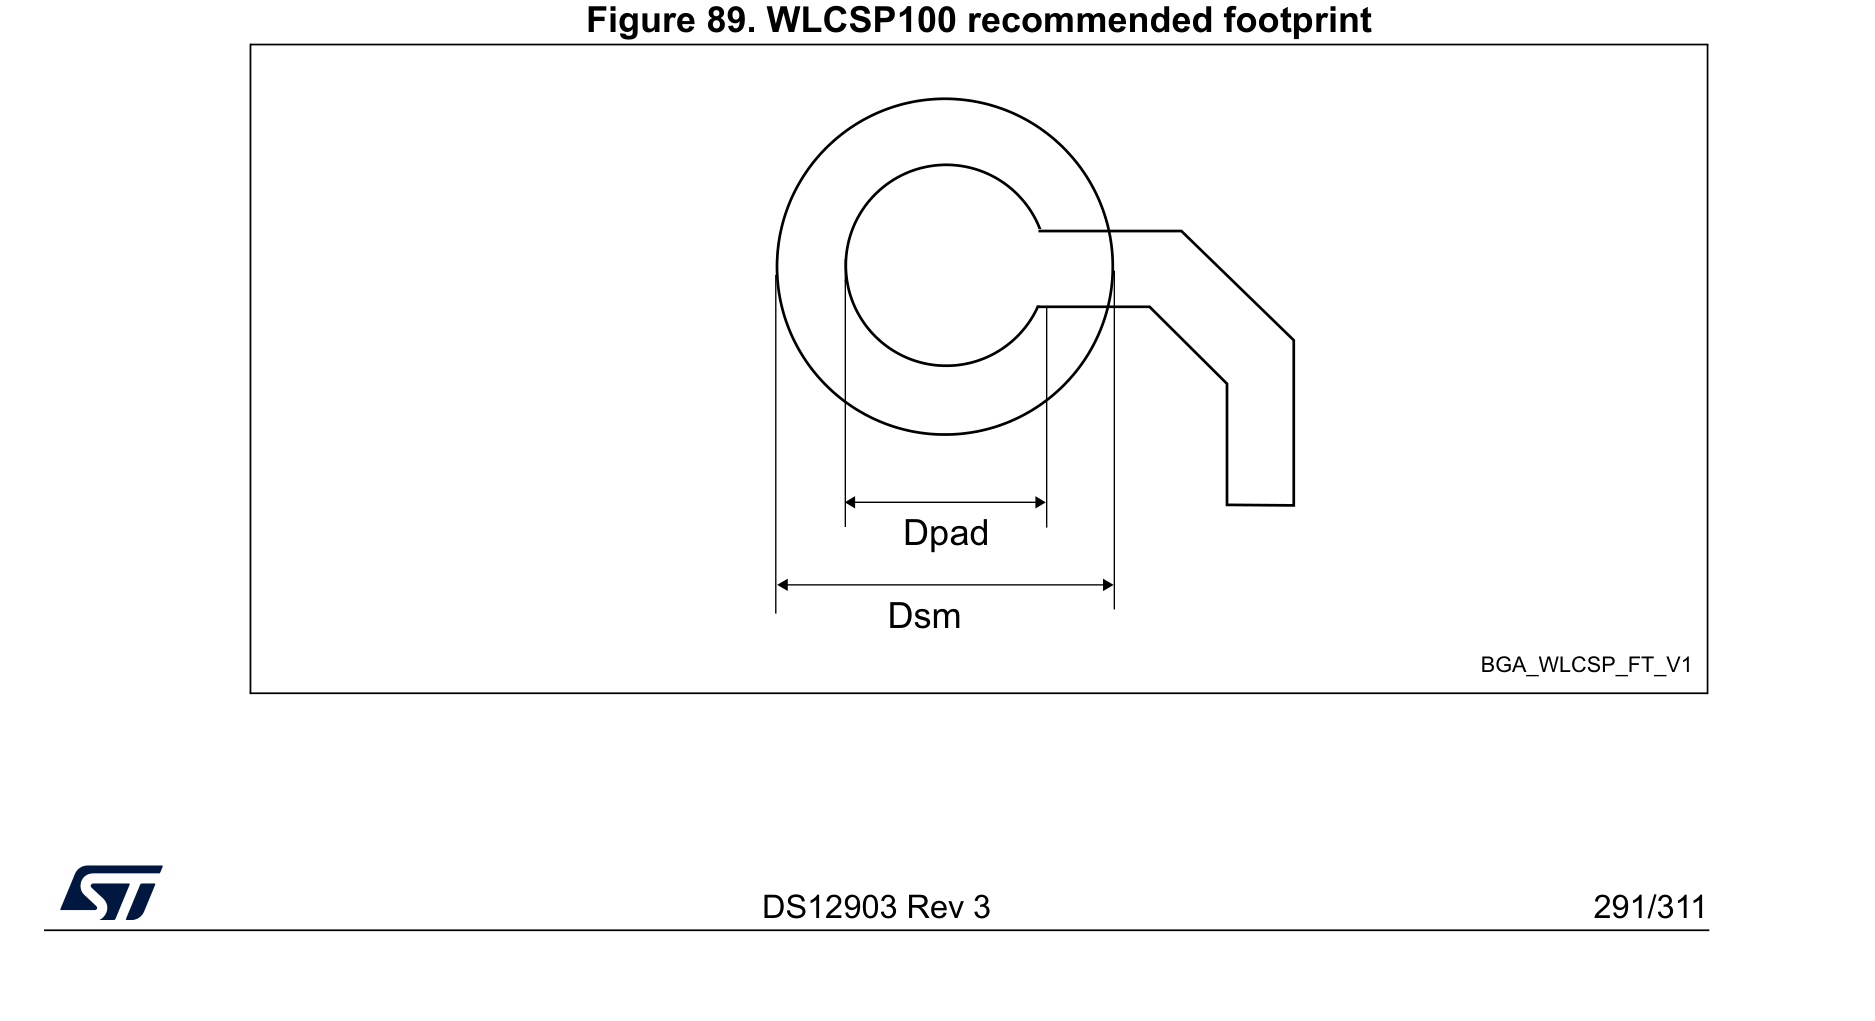
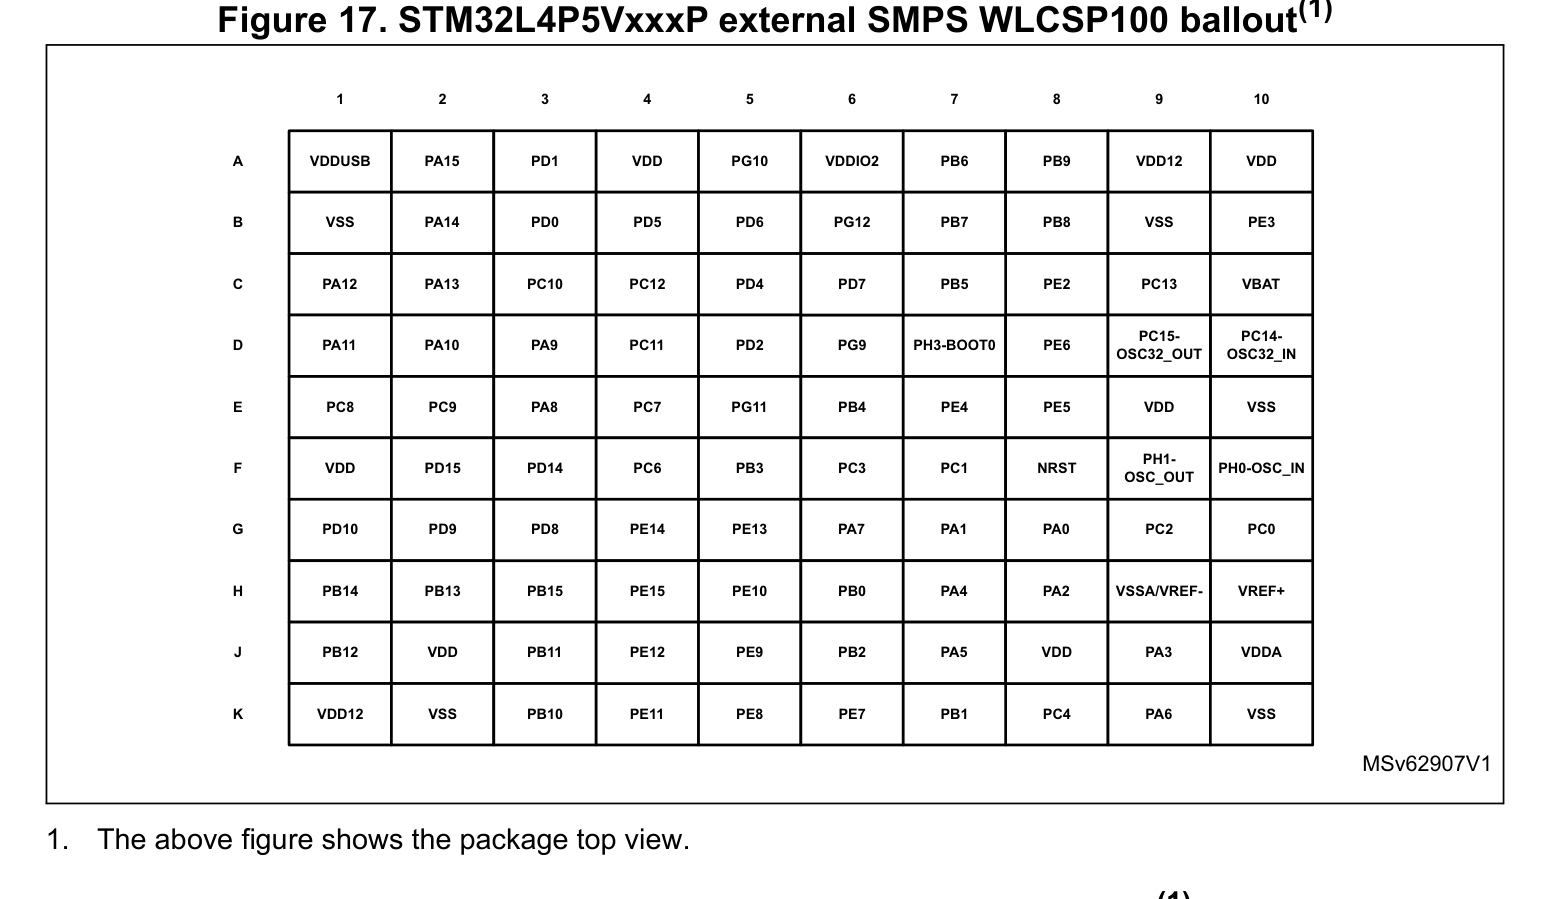
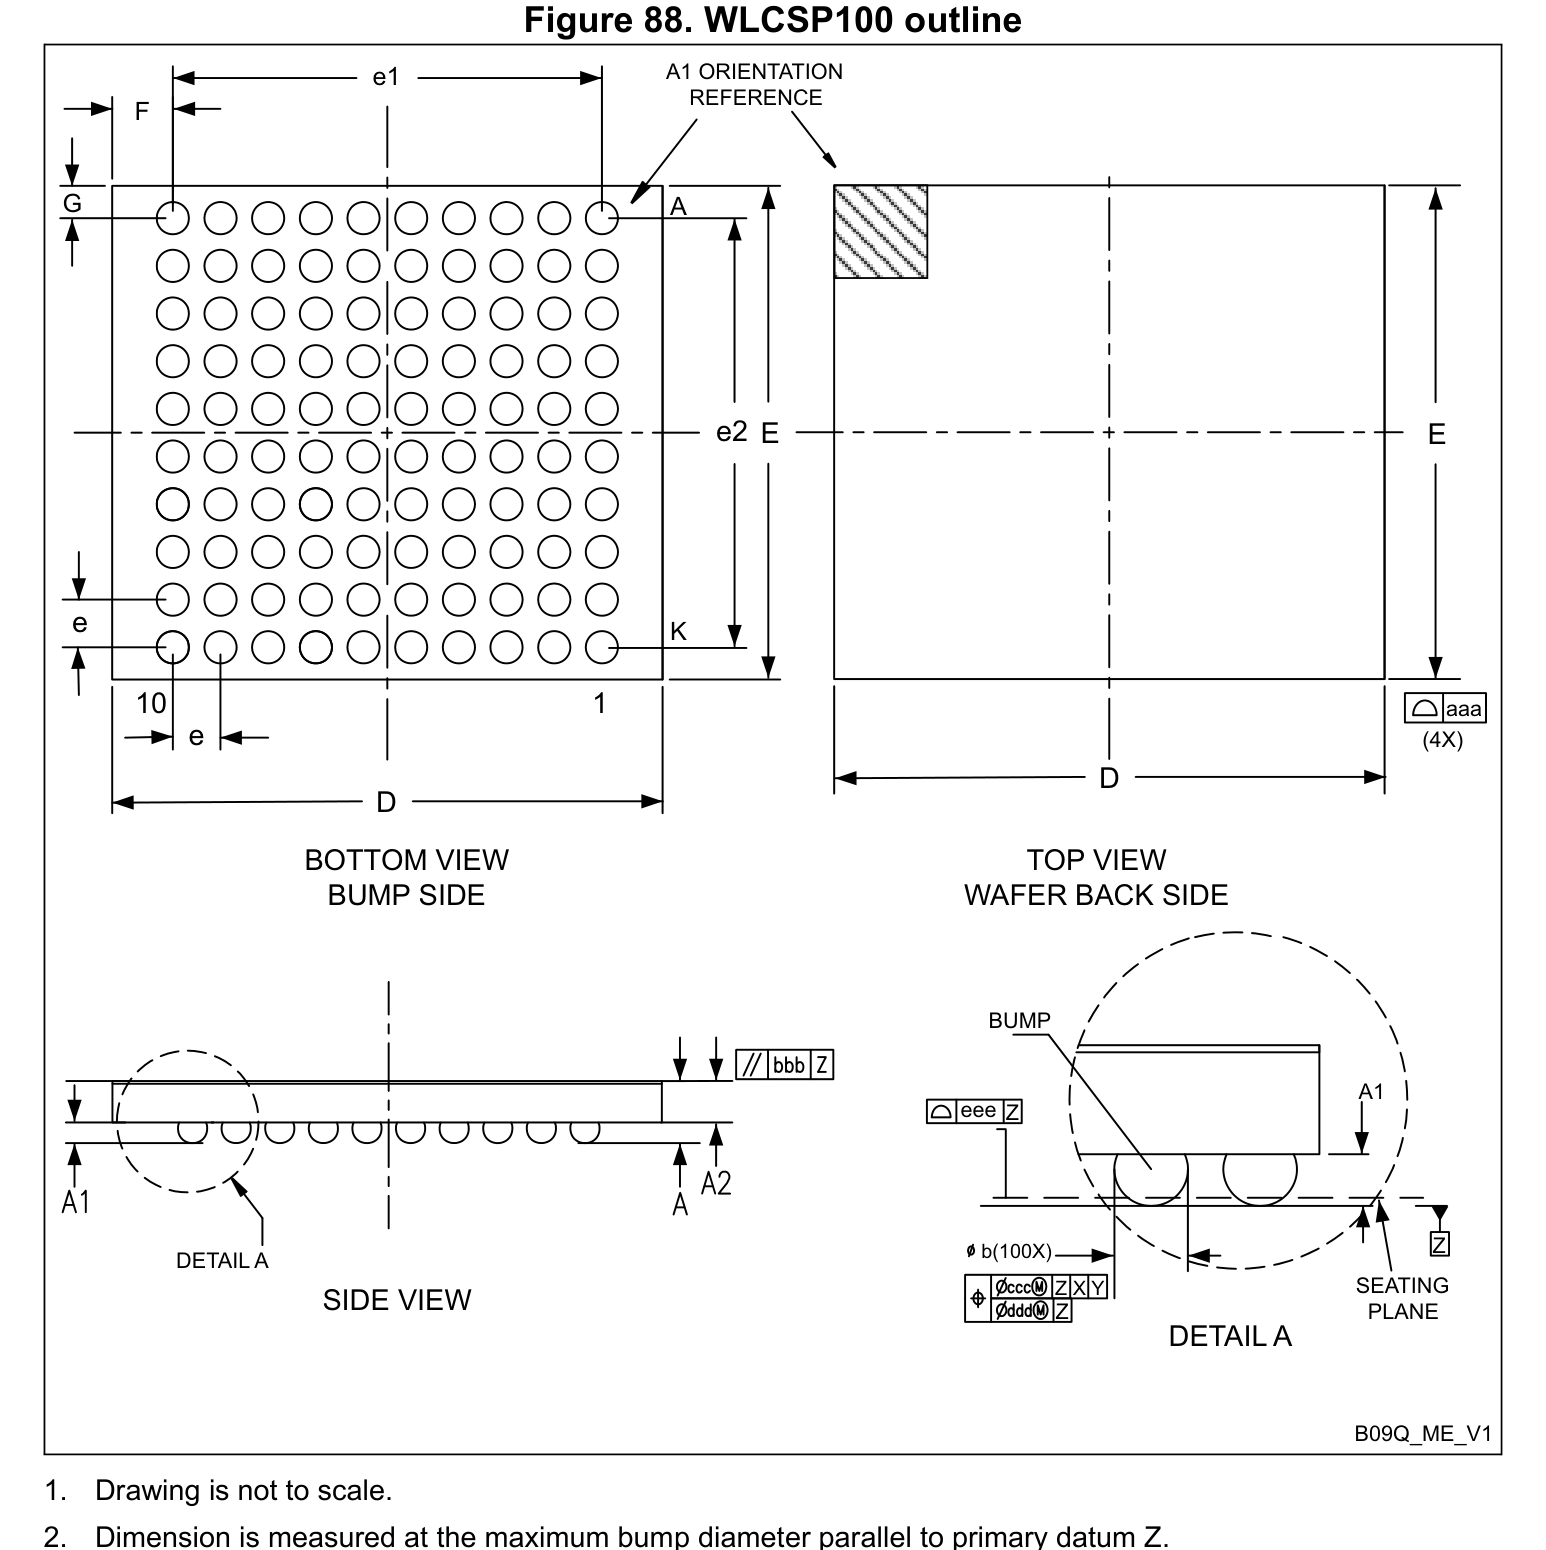
기계적 치수 및 랜드 패턴 (WLCSP-100(4.1x4.6))
데이터시트에서 추출 및 IPC-7351B 표준화 완료패키지 본체 (D × E)Nominal
4.60 × 4.10 mm
높이 (A) & 피치 (e)IPC-7351B
A=0.55mm · e=0.40mm
패드 크기 (W × L)Level B
0.20 × 0.20 mm
핀 수 / 총 패드 수Topology
100P / 100Pad (BGA_GRID)
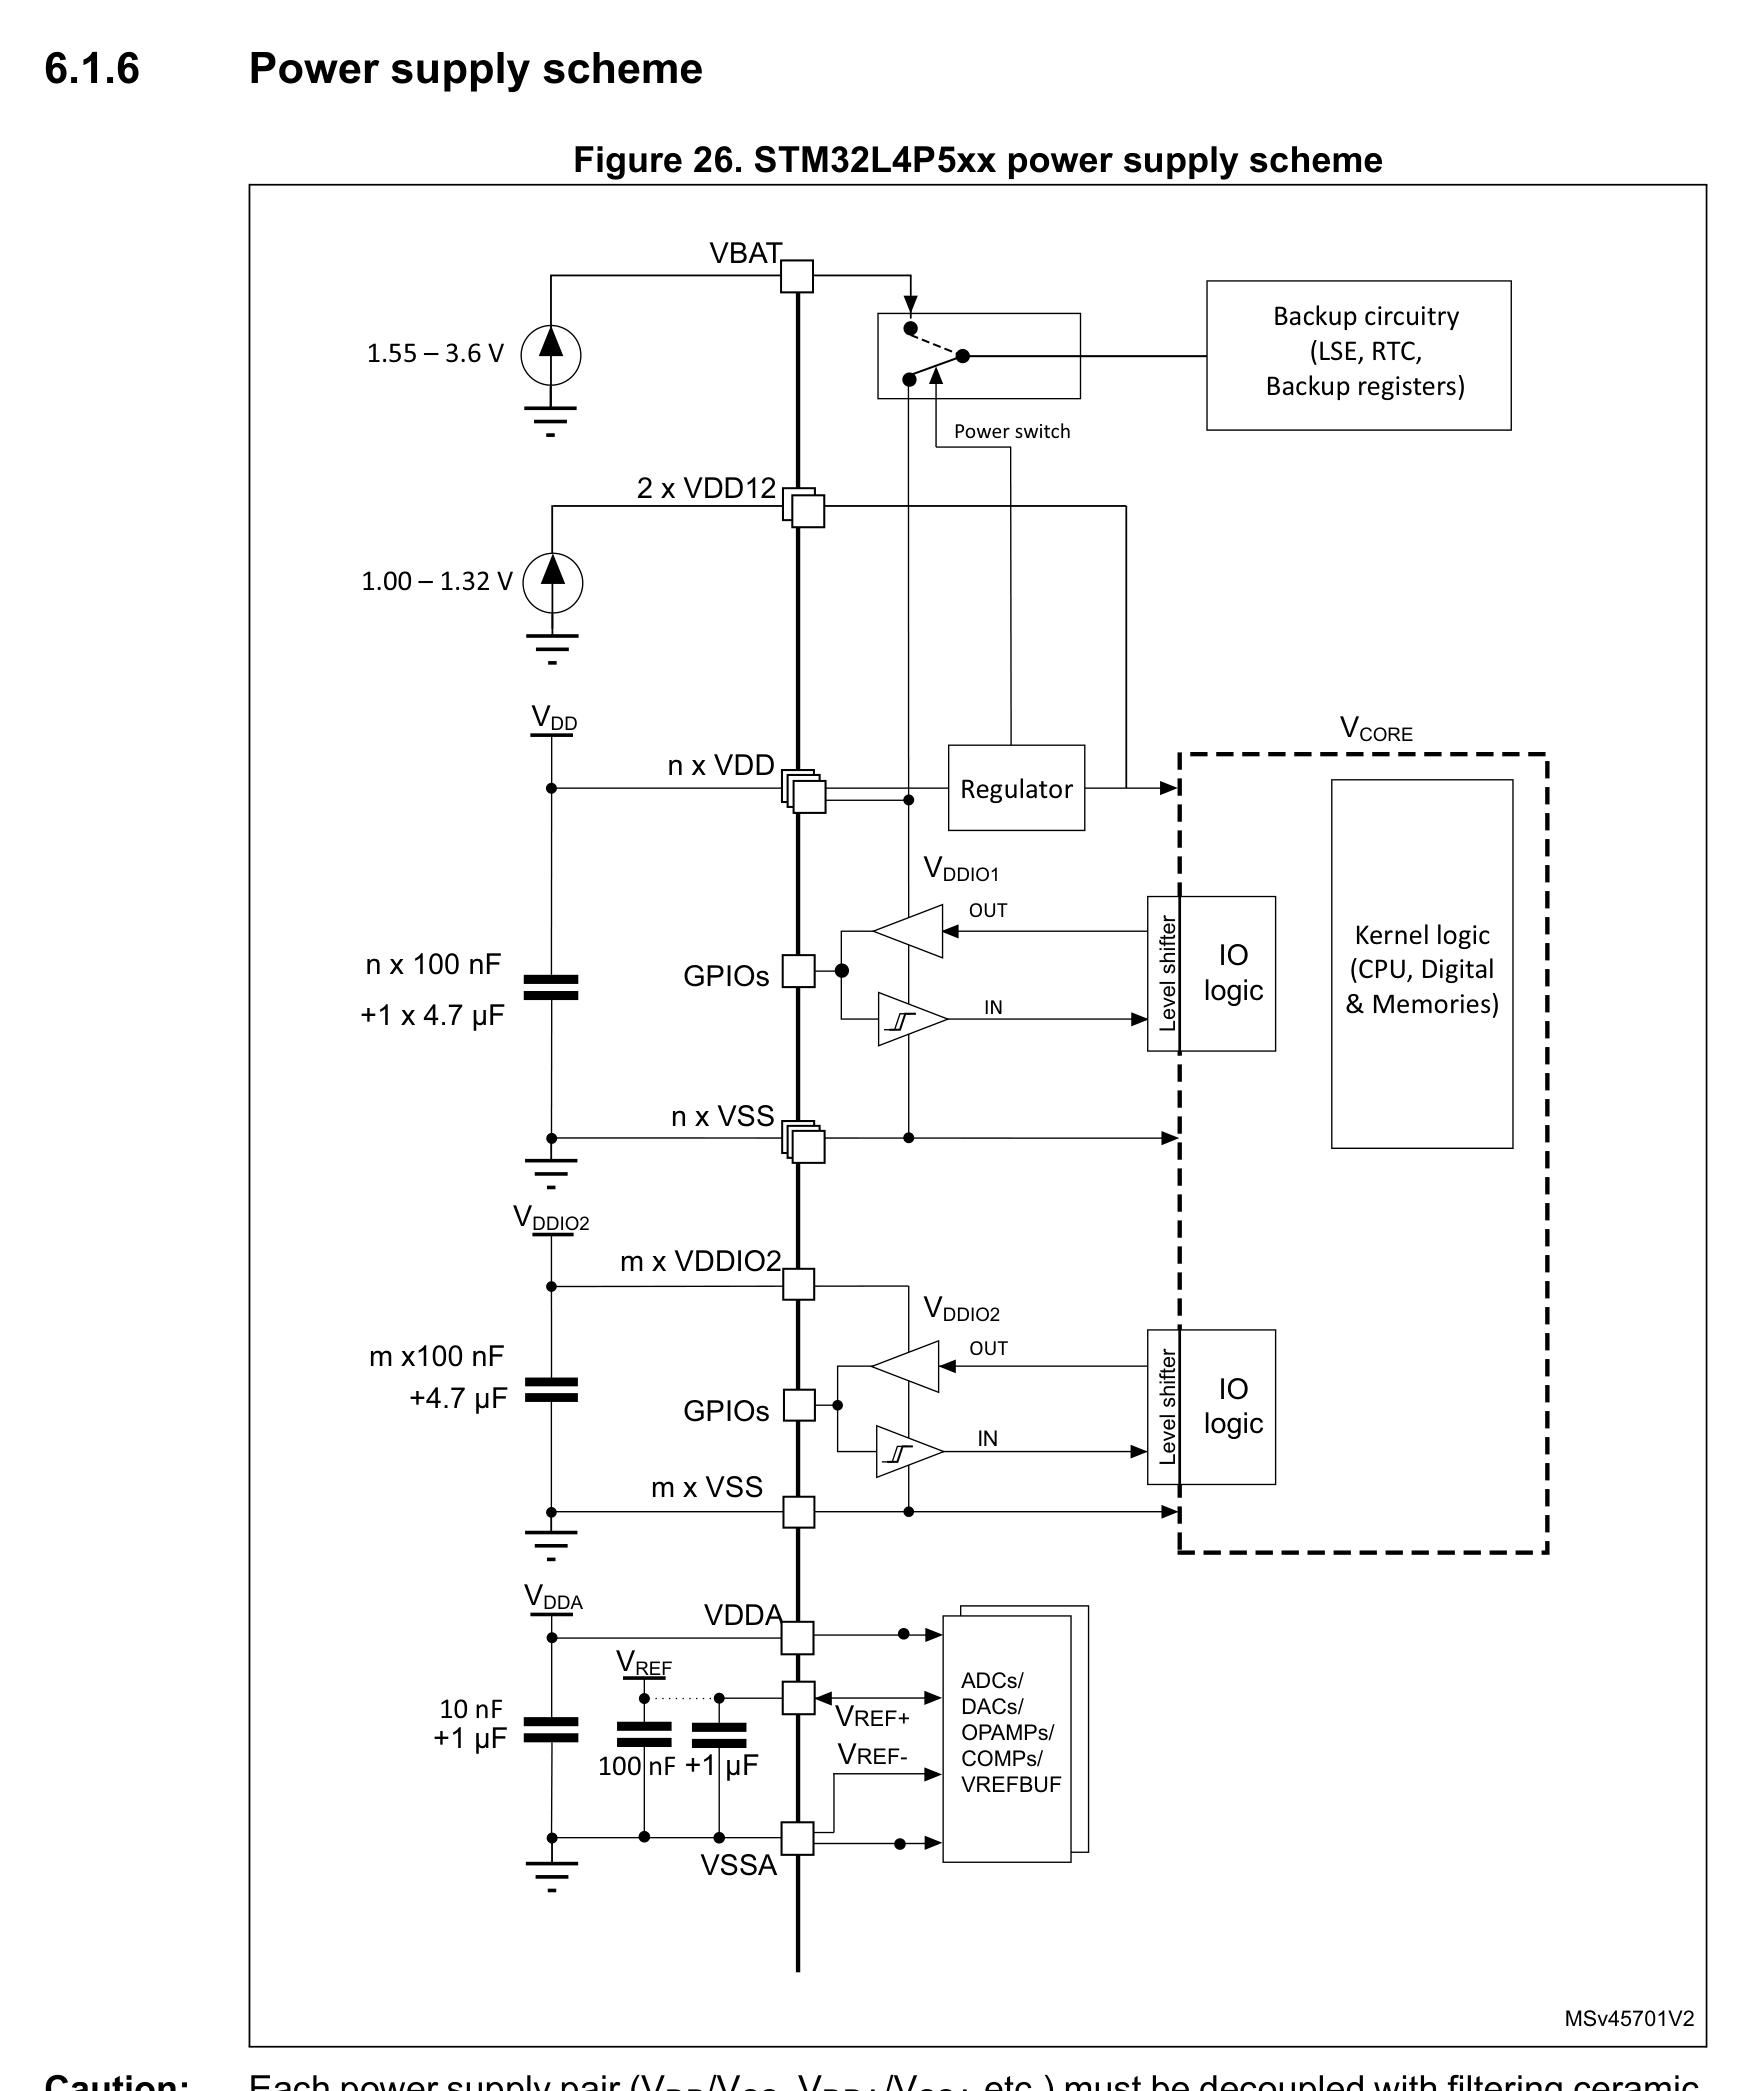
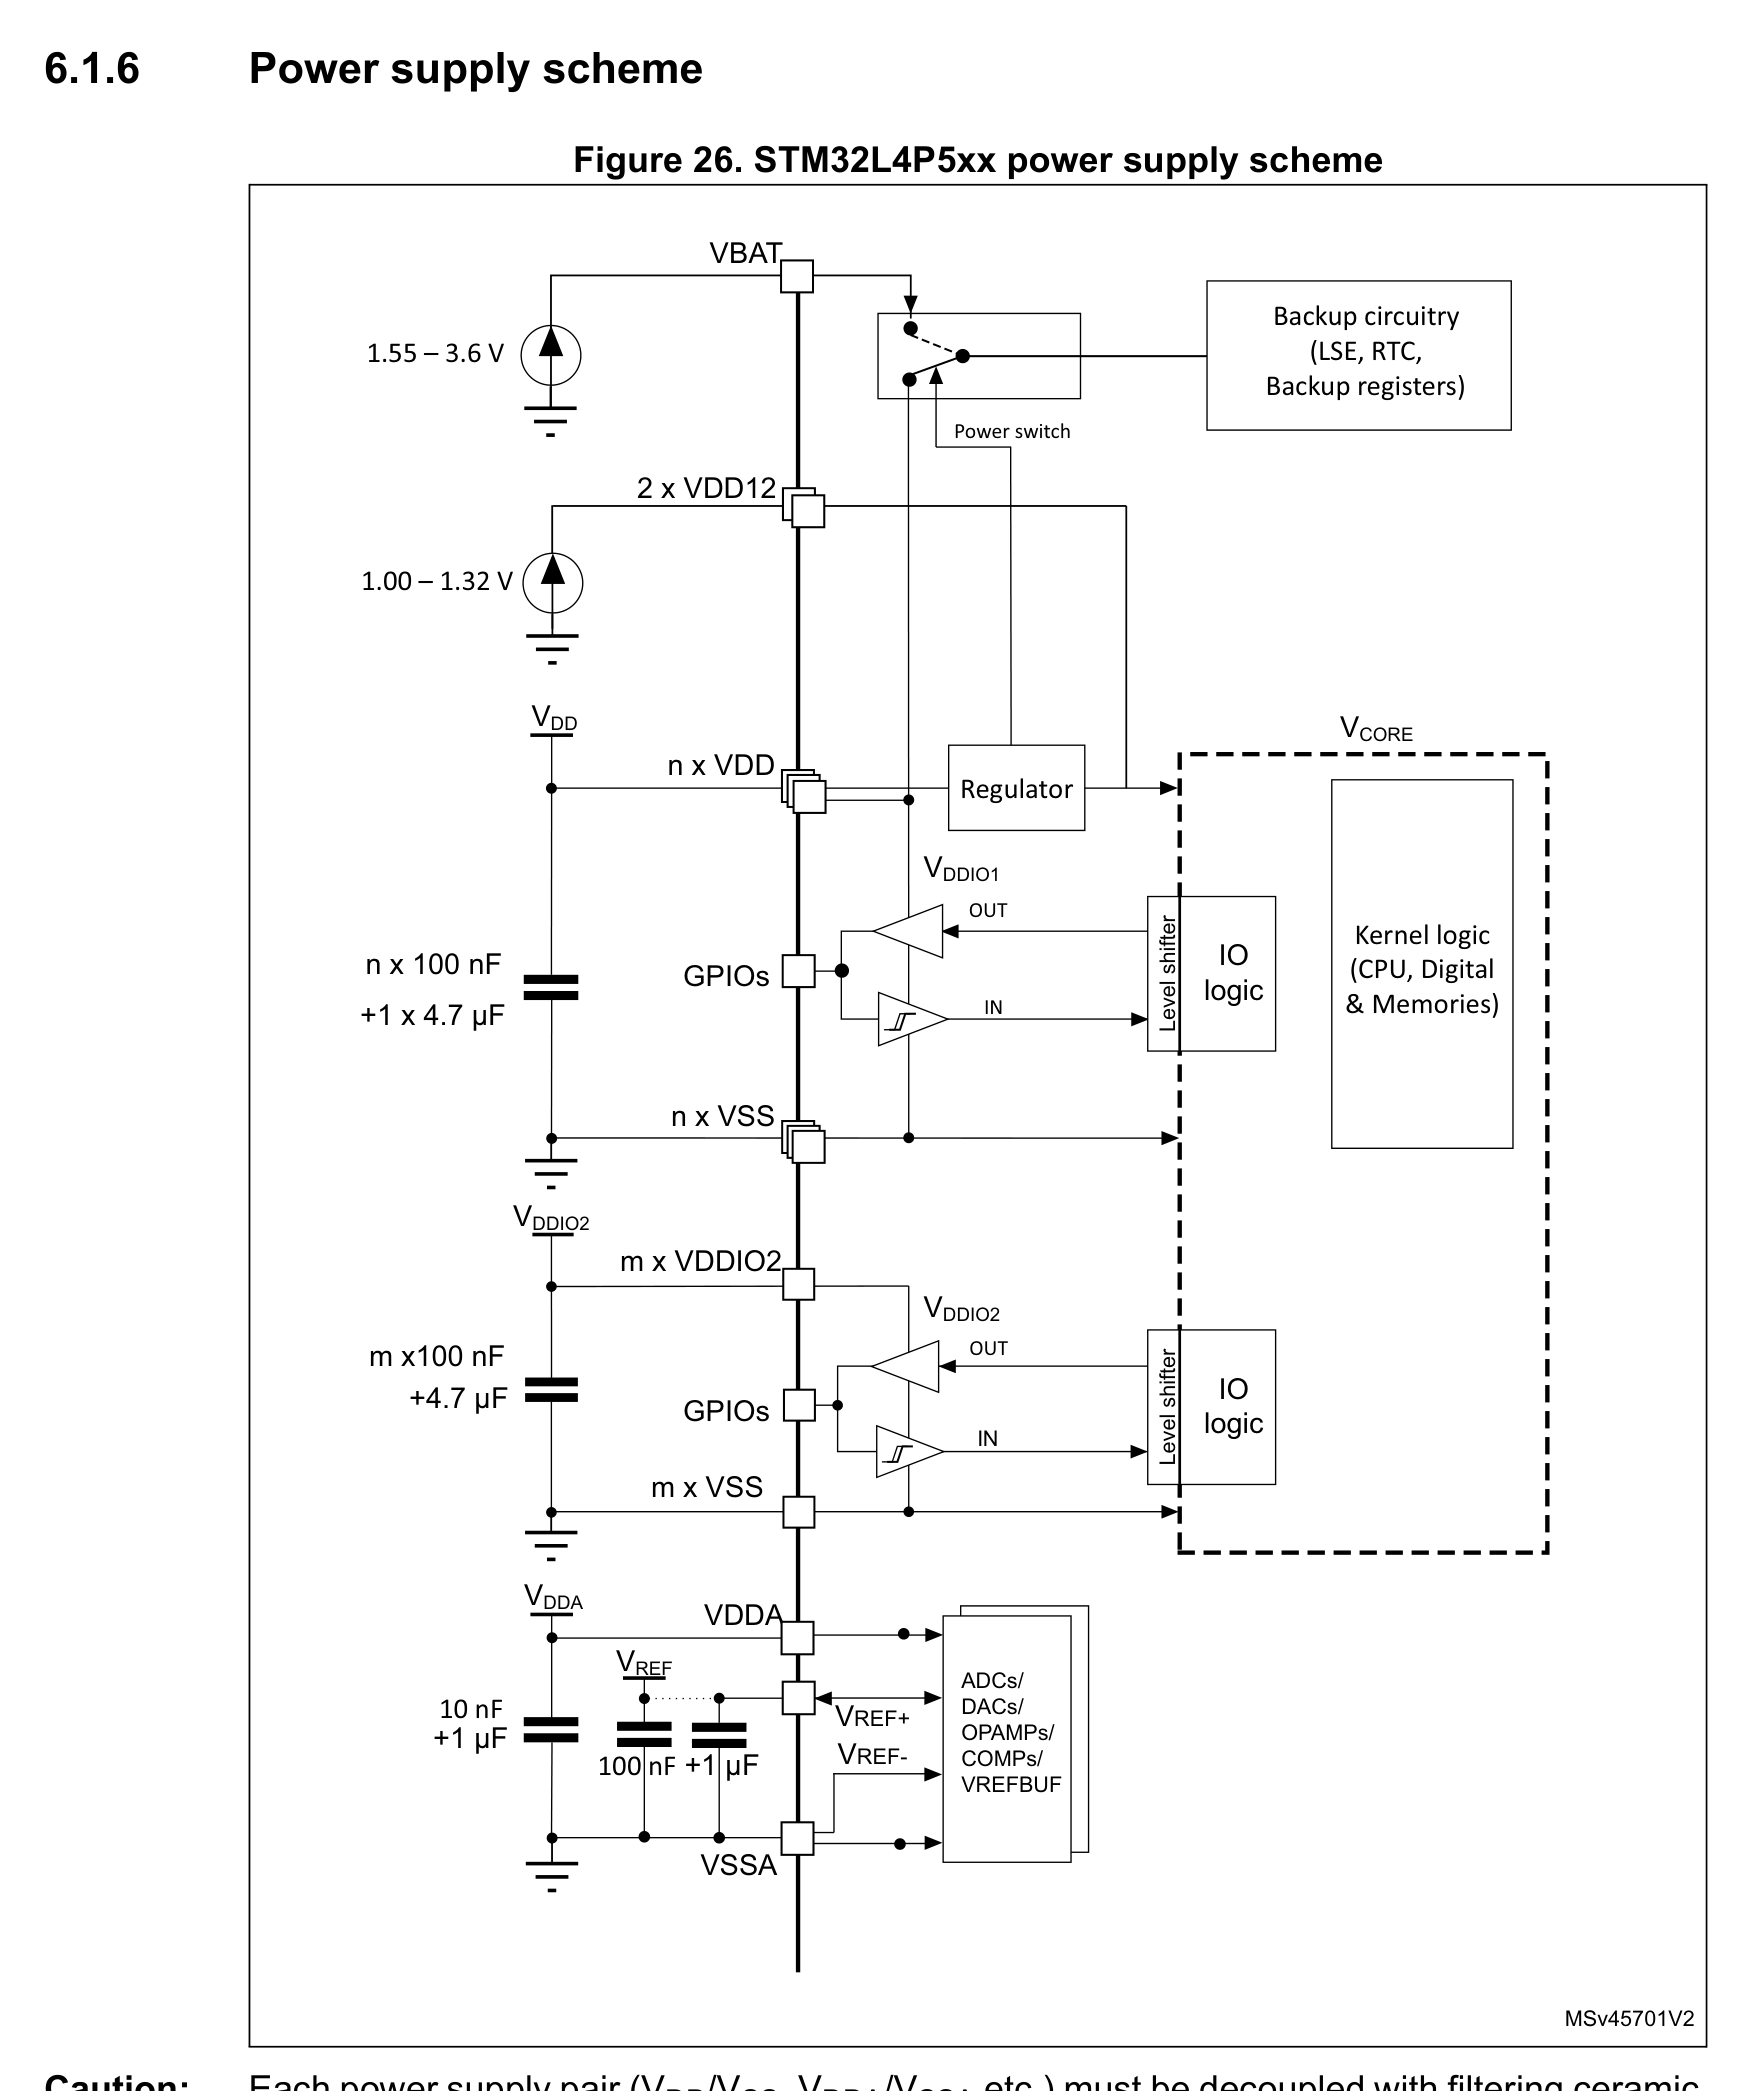
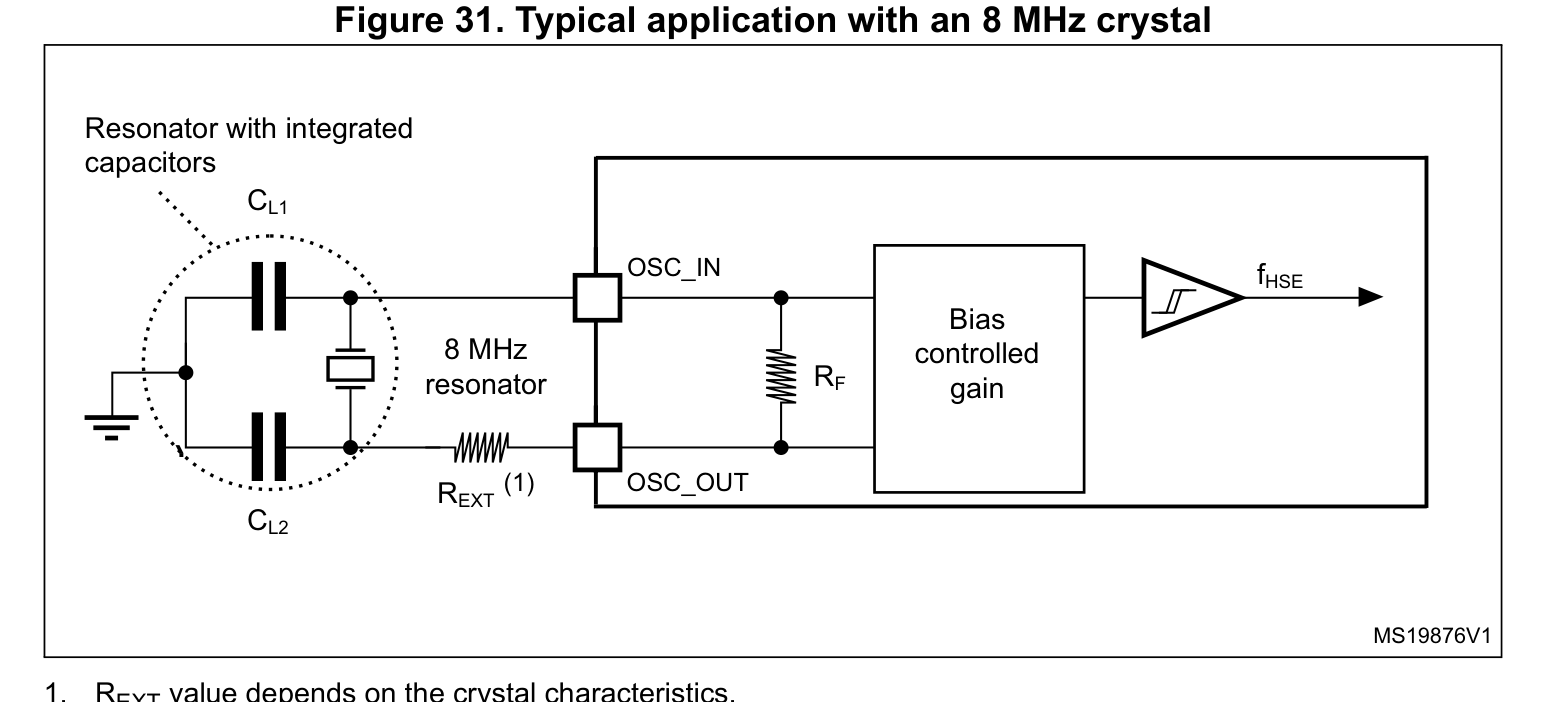
권장 주변 부품 BOM 및 핀 호환 대체품 (Drop-in)
표준 응용 회로용 수동 부품 및 1:1 핀 호환 대체 부품 목록| 부품 기호 / 대체 품번 | 값 / 패키지 | 역할 및 PCB 배치 규칙 (Layout Rule) |
|---|---|---|
| N/A BOM | 응용 회로 기준 WLCSP-100(4.1x4.6) | 정격 부하 전류에 맞는 배선 폭을 확보하고 IPC-2221 전기적 절연 간격을 준수하세요. |
기술 자주 묻는 질문 (FAQ) — STM32L4P5VGY6PTR (WLCSP-100(4.1x4.6))
핀아웃, IPC-7351B 랜드 패턴 치수 및 CAD 내보내기 포맷 빠른 안내STM32L4P5VGY6PTR (WLCSP-100(4.1x4.6))의 핀아웃(Pinout) 및 전원 전압 사양은 어떻게 되나요?
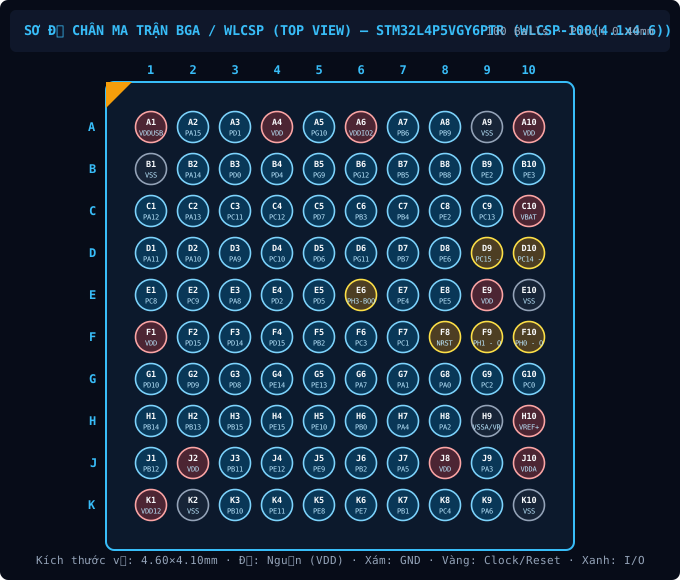
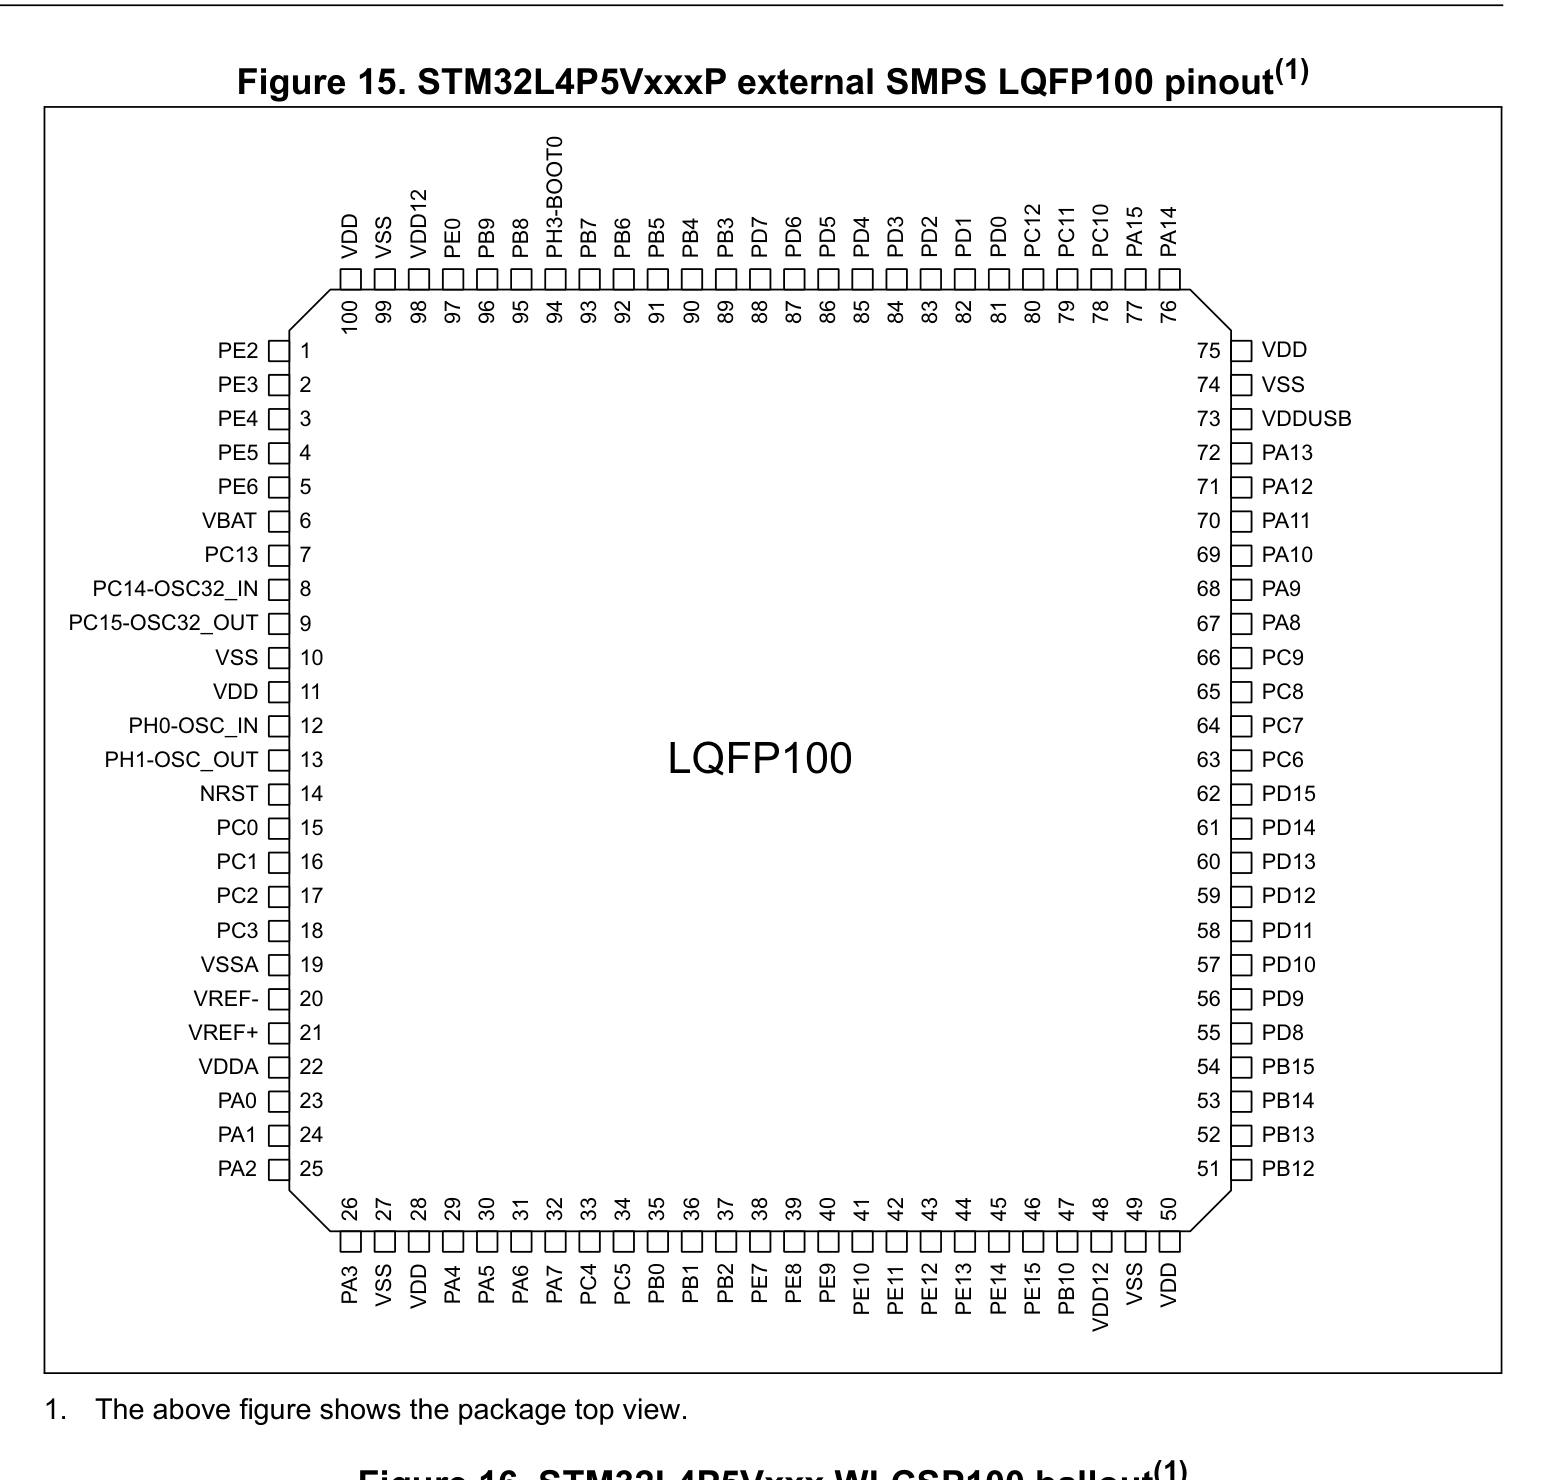
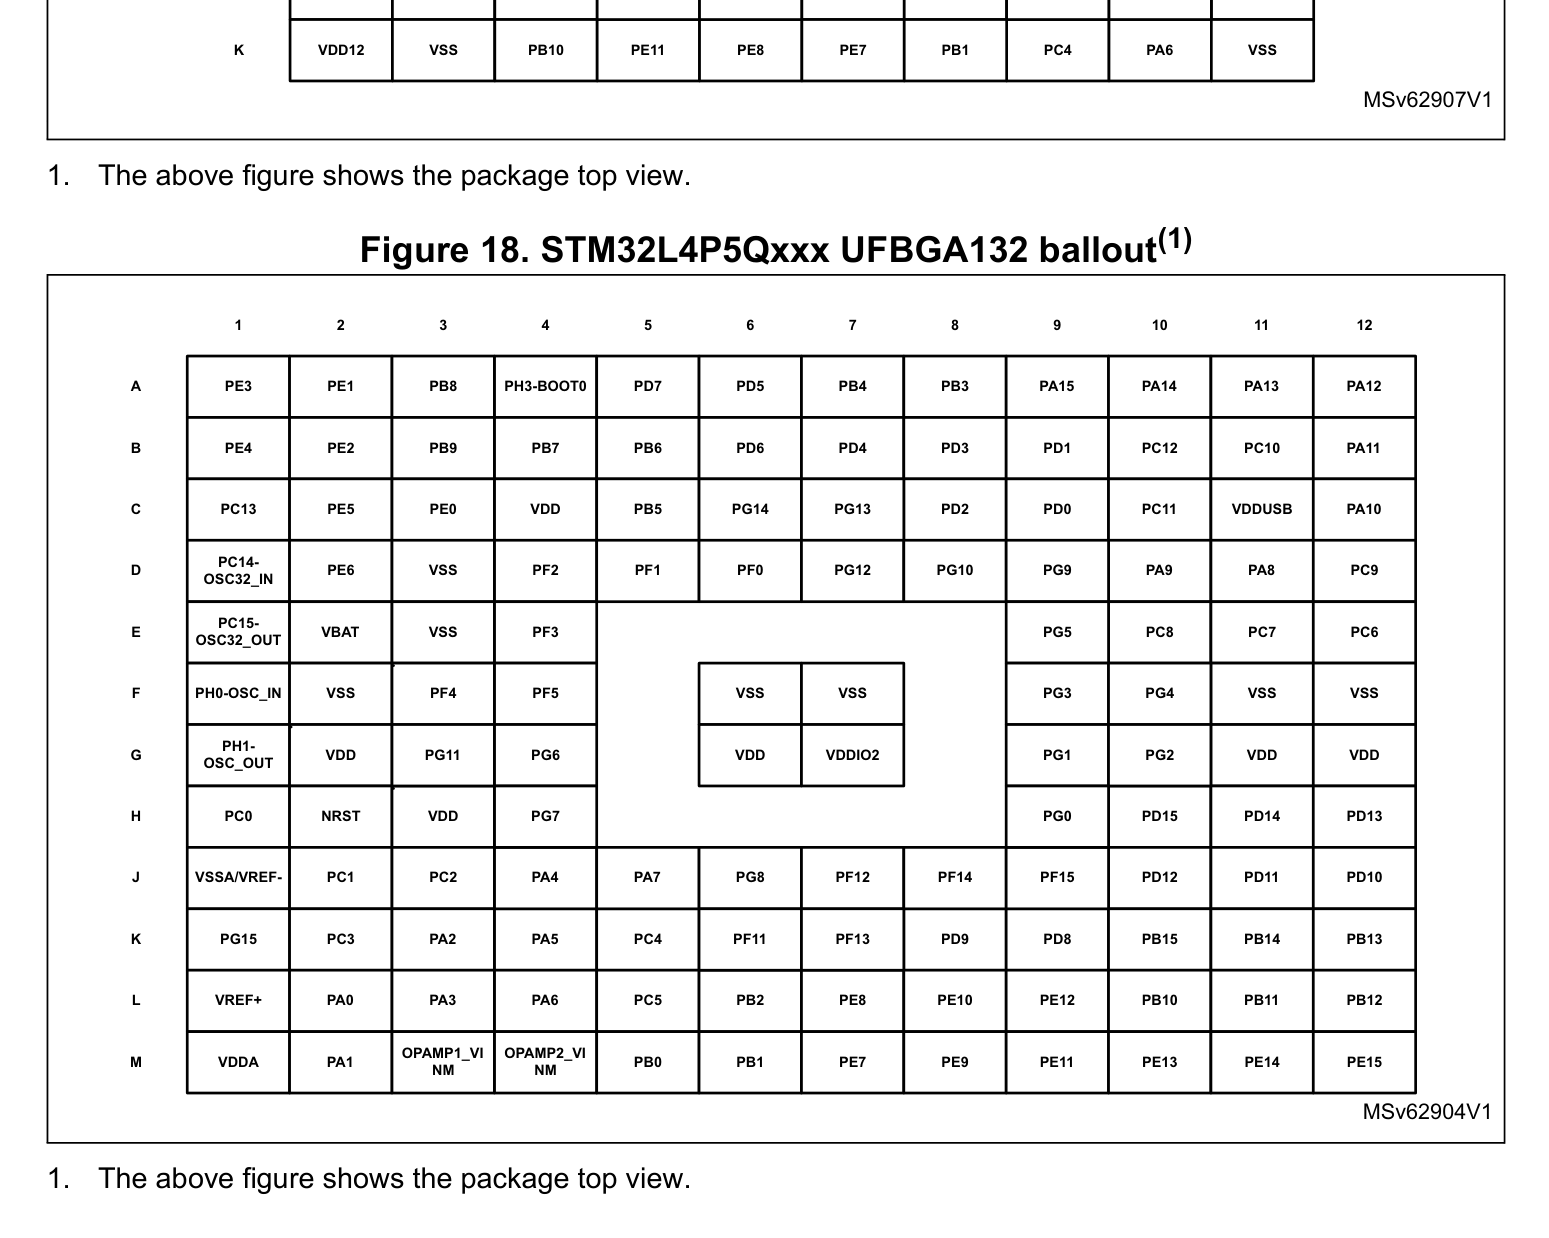
ST에서 제조한 STM32L4P5VGY6PTR(WLCSP-100(4.1x4.6) 패키지)은 핀 피치 0.40 mm의 100핀 소자입니다(동작 전압 VCC 1.71 V to 3.6 V). 주요 핀 구성: A1 (VDDUSB: 전원 공급 입력 핀 (VDDUSB — 3.3V VDD (Max 4.0V))), A2 (PA15: 다중화 I/O 및 주변장치 핀 PA15 (General)), A3 (PD1: 다중화 I/O 및 주변장치 핀 PD1 (General)), A4 (VDD: 전원 공급 입력 핀 (VDD — 3.3V VDD (Max 4.0V))), A5 (PG10: 다중화 I/O 및 주변장치 핀 PG10 (General)), A6 (VDDIO2: 전원 공급 입력 핀 (VDDIO2 — 3.3V VDD (Max 4.0V))).
STM32L4P5VGY6PTR의 IPC-7351B 표준 PCB 풋프린트 규격 치수는 얼마인가요?
데이터시트 기계 도면 및 IPC-7351B Level B(표준 밀도)에 따라 STM32L4P5VGY6PTR(WLCSP-100(4.1x4.6)) 본체 크기는 4.10 × 4.60 mm, 피치 e = 0.40 mm이며 총 100개의 구리 패드로 구성됩니다.
STM32L4P5VGY6PTR용 KiCad(.kicad_mod, .kicad_sym), Fusion 360(.lbr) 및 3D STEP 모델은 어디서 다운로드할 수 있나요?
이 페이지에서 CERN-OHL-P-2.0 오픈 하드웨어 라이선스에 따라 검증된 STM32L4P5VGY6PTR(ST, WLCSP-100(4.1x4.6))의 KiCad 8 풋프린트 및 기호, Autodesk Fusion 360 / Eagle(.lbr), 3D STEP AP214 & WebGL GLB 패키지를 무료로 즉시 다운로드할 수 있습니다.
정적 참조 부록: 핀아웃 테이블 (100 핀) 및 STM32L4P5CEU / STM32L4P5VGY / STM32L4P5QGI 제품군 변형정적 표 펼치기
| 핀 번호 (Pin #) | 신호명 (Signal Name) | 전기적 유형 (Type) | 기능 설명 및 회로 설계 유의사항 |
|---|---|---|---|
| A1 | VDDUSB | Power_In | 3.3V VDD (Max 4.0V) 전압 도메인에서 동작하는 주 전원 입력 단자 (VDDUSB, 최대 정격: 4.0V)입니다. |
| A2 | PA15 | Digital_IO | 신호 단자 PA15 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PA15. 지원 버스 프로토콜: General. |
| A3 | PD1 | Digital_IO | 신호 단자 PD1 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PD1. 지원 버스 프로토콜: General. |
| A4 | VDD | Power_In | 3.3V VDD (Max 4.0V) 전압 도메인에서 동작하는 주 전원 입력 단자 (VDD, 최대 정격: 4.0V)입니다. |
| A5 | PG10 | Digital_IO | 신호 단자 PG10 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PG10. 지원 버스 프로토콜: General. |
| A6 | VDDIO2 | Power_In | 3.3V VDD (Max 4.0V) 전압 도메인에서 동작하는 주 전원 입력 단자 (VDDIO2, 최대 정격: 4.0V)입니다. |
| A7 | PB6 | Digital_IO | 신호 단자 PB6 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PB6. 지원 버스 프로토콜: General. |
| A8 | PB9 | Digital_IO | 신호 단자 PB9 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PB9. 지원 버스 프로토콜: General. |
| A9 | VSS | GND | 내부 코어 로직, I/O 드라이버 및 아날로그 블록의 공통 귀환 경로인 0V 접지 단자 (VSS)입니다. |
| A10 | VDD | Power_In | 3.3V VDD (Max 4.0V) 전압 도메인에서 동작하는 주 전원 입력 단자 (VDD, 최대 정격: 4.0V)입니다. |
| B1 | VSS | GND | 내부 코어 로직, I/O 드라이버 및 아날로그 블록의 공통 귀환 경로인 0V 접지 단자 (VSS)입니다. |
| B2 | PA14 | Digital_IO | 신호 단자 PA14 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PA14. 지원 버스 프로토콜: General. |
| B3 | PD0 | Digital_IO | 신호 단자 PD0 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PD0. 지원 버스 프로토콜: General. |
| B4 | PD4 | Digital_IO | 신호 단자 PD4 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PD4. 지원 버스 프로토콜: General. |
| B5 | PG9 | Digital_IO | 신호 단자 PG9 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PG9. 지원 버스 프로토콜: General. |
| B6 | PG12 | Digital_IO | 신호 단자 PG12 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PG12. 지원 버스 프로토콜: General. |
| B7 | PB5 | Digital_IO | 신호 단자 PB5 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PB5. 지원 버스 프로토콜: General. |
| B8 | PB8 | Digital_IO | 신호 단자 PB8 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PB8. 지원 버스 프로토콜: General. |
| B9 | PE2 | Digital_IO | 신호 단자 PE2 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PE2. 지원 버스 프로토콜: General. |
| B10 | PE3 | Digital_IO | 신호 단자 PE3 (방향: I/O, 전압 도메인: 3.3V VDD (5V-Tolerant FT)). 다중화 대체 기능 (Alternate Functions): PE3. 지원 버스 프로토콜: PWM. |
| C1 | PA12 | Digital_IO | 신호 단자 PA12 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PA12. 지원 버스 프로토콜: General. |
| C2 | PA13 | Digital_IO | 신호 단자 PA13 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PA13. 지원 버스 프로토콜: General. |
| C3 | PC11 | Digital_IO | 신호 단자 PC11 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PC11. 지원 버스 프로토콜: General. |
| C4 | PC12 | Digital_IO | 신호 단자 PC12 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PC12. 지원 버스 프로토콜: General. |
| C5 | PD7 | Digital_IO | 신호 단자 PD7 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PD7. 지원 버스 프로토콜: General. |
| C6 | PB3 | Digital_IO | 신호 단자 PB3 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PB3. 지원 버스 프로토콜: General. |
| C7 | PB4 | Digital_IO | 신호 단자 PB4 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PB4. 지원 버스 프로토콜: General. |
| C8 | PE2 | Digital_IO | 신호 단자 PE2 (방향: I/O, 전압 도메인: 3.3V VDD (5V-Tolerant FT)). 다중화 대체 기능 (Alternate Functions): PE2. 지원 버스 프로토콜: General. |
| C9 | PC13 | Digital_IO | 신호 단자 PC13 (방향: I/O, 전압 도메인: 3.3V VDD (5V-Tolerant FT)). 다중화 대체 기능 (Alternate Functions): PC13. 지원 버스 프로토콜: RTC/CLK. |
| C10 | VBAT | Power_In | 3.3V VDD (Max 4.0V) 전압 도메인에서 동작하는 주 전원 입력 단자 (VBAT, 최대 정격: 4.0V)입니다. |
| D1 | PA11 | Digital_IO | 신호 단자 PA11 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PA11. 지원 버스 프로토콜: General. |
| D2 | PA10 | Digital_IO | 신호 단자 PA10 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PA10. 지원 버스 프로토콜: General. |
| D3 | PA9 | Digital_IO | 신호 단자 PA9 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PA9. 지원 버스 프로토콜: General. |
| D4 | PC10 | Digital_IO | 신호 단자 PC10 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PC10. 지원 버스 프로토콜: General. |
| D5 | PD6 | Digital_IO | 신호 단자 PD6 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PD6. 지원 버스 프로토콜: General. |
| D6 | PG11 | Digital_IO | 신호 단자 PG11 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PG11. 지원 버스 프로토콜: General. |
| D7 | PB7 | Digital_IO | 신호 단자 PB7 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PB7. 지원 버스 프로토콜: General. |
| D8 | PE6 | Digital_IO | 신호 단자 PE6 (방향: I/O, 전압 도메인: 3.3V VDD (5V-Tolerant FT)). 다중화 대체 기능 (Alternate Functions): PE6. 지원 버스 프로토콜: I2C, PWM, RTC/CLK. |
| D9 | IOD9 | Digital_IO | General Purpose Digital I/O Pin IOD9 |
| D10 | PC14 - OSC32_I N(PC14) | Digital_IO | 신호 단자 PC14 - OSC32_I N(PC14) (방향: I/O, 전압 도메인: 3.3V VDD (5V-Tolerant FT)). 다중화 대체 기능 (Alternate Functions): PC14 - OSC32_I N(PC14). 지원 버스 프로토콜: RTC/CLK. |
| E1 | PC8 | Digital_IO | 신호 단자 PC8 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PC8. 지원 버스 프로토콜: General. |
| E2 | PC9 | Digital_IO | 신호 단자 PC9 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PC9. 지원 버스 프로토콜: General. |
| E3 | PA8 | Digital_IO | 신호 단자 PA8 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PA8. 지원 버스 프로토콜: General. |
| E4 | PD2 | Digital_IO | 신호 단자 PD2 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PD2. 지원 버스 프로토콜: General. |
| E5 | PD5 | Digital_IO | 신호 단자 PD5 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PD5. 지원 버스 프로토콜: General. |
| E6 | PH3-BOOT0 | Digital_IO | 신호 단자 PH3-BOOT0 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PH3-BOOT0. 지원 버스 프로토콜: General. |
| E7 | PE4 | Digital_IO | 신호 단자 PE4 (방향: I/O, 전압 도메인: 3.3V VDD (5V-Tolerant FT)). 다중화 대체 기능 (Alternate Functions): PE4. 지원 버스 프로토콜: PWM. |
| E8 | PE5 | Digital_IO | 신호 단자 PE5 (방향: I/O, 전압 도메인: 3.3V VDD (5V-Tolerant FT)). 다중화 대체 기능 (Alternate Functions): PE5. 지원 버스 프로토콜: SPI, PWM. |
| E9 | VDD | Power_In | 3.3V VDD (Max 4.0V) 전압 도메인에서 동작하는 주 전원 입력 단자 (VDD, 최대 정격: 4.0V)입니다. |
| E10 | VSS | GND | 내부 코어 로직, I/O 드라이버 및 아날로그 블록의 공통 귀환 경로인 0V 접지 단자 (VSS)입니다. |
| F1 | VDD | Power_In | 3.3V VDD (Max 4.0V) 전압 도메인에서 동작하는 주 전원 입력 단자 (VDD, 최대 정격: 4.0V)입니다. |
| F2 | PD15 | Digital_IO | 신호 단자 PD15 (방향: I/O, 전압 도메인: 3.3V VDD (5V-Tolerant FT)). 다중화 대체 기능 (Alternate Functions): PD15. 지원 버스 프로토콜: PWM. |
| F3 | PD14 | Digital_IO | 신호 단자 PD14 (방향: I/O, 전압 도메인: 3.3V VDD (5V-Tolerant FT)). 다중화 대체 기능 (Alternate Functions): PD14. 지원 버스 프로토콜: PWM. |
| F4 | PD15 | Digital_IO | 신호 단자 PD15 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PD15. 지원 버스 프로토콜: General. |
| F5 | PB2 | Digital_IO | 신호 단자 PB2 (방향: I/O, 전압 도메인: 3.3V VDD (Max 4.0V)). 다중화 대체 기능 (Alternate Functions): PB2. 지원 버스 프로토콜: General. |
| F6 | PC3 | Digital_IO | 신호 단자 PC3 (방향: I/O, 전압 도메인: 3.3V VDD (5V-Tolerant FT)). 다중화 대체 기능 (Alternate Functions): SPI2_MOSI. 지원 버스 프로토콜: SPI, I2C, ADC. |
| F7 | PC1 | Digital_IO | 신호 단자 PC1 (방향: I/O, 전압 도메인: 3.3V VDD (5V-Tolerant FT)). 다중화 대체 기능 (Alternate Functions): SPI2_MOSI, I2C3_SDA. 지원 버스 프로토콜: SPI, I2C, ADC. |
| F8 | NRST | Digital_IO | 로우 액티브 하드웨어 리셋 단자 (NRST): Low로 당기면 코어 및 모든 주변장치가 초기화됩니다. |
| F9 | PH1 - OSC_OU T(PH1) | Digital_IO | 신호 단자 PH1 - OSC_OU T(PH1) (방향: I/O, 전압 도메인: 3.3V VDD (5V-Tolerant FT)). 다중화 대체 기능 (Alternate Functions): PH1 - OSC_OU T(PH1). 지원 버스 프로토콜: RTC/CLK. |
| F10 | PH0 - OSC_IN (PH0) | Digital_IO | 신호 단자 PH0 - OSC_IN (PH0) (방향: I/O, 전압 도메인: 3.3V VDD (5V-Tolerant FT)). 다중화 대체 기능 (Alternate Functions): PH0 - OSC_IN (PH0). 지원 버스 프로토콜: RTC/CLK. |
| G1 | PD10 | Digital_IO | 신호 단자 PD10 (방향: I/O, 전압 도메인: 3.3V VDD (5V-Tolerant FT)). 다중화 대체 기능 (Alternate Functions): PD10. 지원 버스 프로토콜: UART, SPI. |
| G2 | PD9 | Digital_IO | 신호 단자 PD9 (방향: I/O, 전압 도메인: 3.3V VDD (5V-Tolerant FT)). 다중화 대체 기능 (Alternate Functions): PD9. 지원 버스 프로토콜: UART. |
| G3 | PD8 | Digital_IO | 신호 단자 PD8 (방향: I/O, 전압 도메인: 3.3V VDD (5V-Tolerant FT)). 다중화 대체 기능 (Alternate Functions): PD8. 지원 버스 프로토콜: UART. |
| G4 | PE14 | Digital_IO | 신호 단자 PE14 (방향: I/O, 전압 도메인: 3.3V VDD (5V-Tolerant FT)). 다중화 대체 기능 (Alternate Functions): SPI1_MISO. 지원 버스 프로토콜: SPI, PWM. |